Aller au contenu principal

Mathématique

Ensembles de Julia

Niveau de difficulté
Domaine
Cadre mathématique
Temps discret
Espace continu
Noyau de viabilité
Contenu

Considérons les polynomes quadratiques complexes qui s'écrivent sous la forme :

$$\phi_c(z)=z^2+c.$$

L'ensemble de Julia rempli est composé des $z$ tels que la suite des itérés par $\phi_c$ est bornée. 

En prenant $R>0$ suffisamment grand pour que $R^2-R\geq |c|$, l'ensemble de Julia rempli est le sous-ensemble du plan complexe défini par :

$$K(\phi_c)=\{z\in C\; :\; \forall n \in N, \;|\phi_c^n(z)|\leq R\},$$ où $\phi_c^n(z)$ est le nième itéré de $\phi_c(z)$. L'ensemble de Julia est la frontière de $K(\phi_c)$.

En 1982, Adrien Douady and Hubbard montrent que les ensembles de Julia sont connexes par arcs si et seulement si la suite des itérés de $0$ est bornée. 

De plus,  $K(\phi_c)$ et $J(\phi_c)$ sont soit connexes par arcs (il existe un chemin inclus dans l'ensemble qui connecte toute paire de points de cet ensemble) ou totalement déconectés (pour toute paire de point, il est impossible de trouver un chemin dans l'ensemble qui les connecte). L'ensemble des points du plan complexe $c$ pour lesquels l'ensemble de Julia est connexe par arcs est appelé l'ensemble de Mandelbrot. Il est défini comme l'ensemble des nombres complexes $c$ pour lesquels la suite des itérés de la fonction $\phi_c$ ne diverge pas vers l'infini partant de $z=0$.

L'ensemble de Mandelbrot est contenu dans la boule de rayon 1, $B(0,2)$. Différentes régions de l'ensemble de Mandelbrot correspondent à différents comprtements de la suite des itérés de $\phi_c$ et différentes caractéristiques des ensembles de Julia.

Aubin et ses coauteurs ont montré que ces ensembles de Julia pouvaient décrits comme des noyaux de viabilité de systèmes particuliers:

Aubin, J.-P., Bayen, A., & Saint-Pierre, P. Viability Theory: New Directions. Springer. 2011.

  • De manière assez évidente, le sous-ensemble $K_c:=Viab_{\phi_c}(B(0,2))$ est égal à l'ensemble de Julia rempli de la fonction $\phi_c$ lorsque  $|c|\leq 2$ (ce qui est le cas lorsque $c$ appartient à l'ensemble de Mandebrot) et sa frontière $J_u:=\partial K_c$ est l'ensemble de Julia.

Ainsi, les ensembles ensembles de Julia peuvent être approchés grâce à l'algorithme de viabilité :

Dynamiques Contrôles Incertitudes Contraintes Cible Concept de Viabilité

Temps discret

Continues en espace de dimension 2

$\phi(x,y):=(x^2-y^2+a,2xy+b)$

Paramètres : $a$, $b$ 

Aucun Aucune B(0,2) Aucun Noyau de viabilité

Voir ci-dessous des approximations d'ensembles de Julia célèbres : 

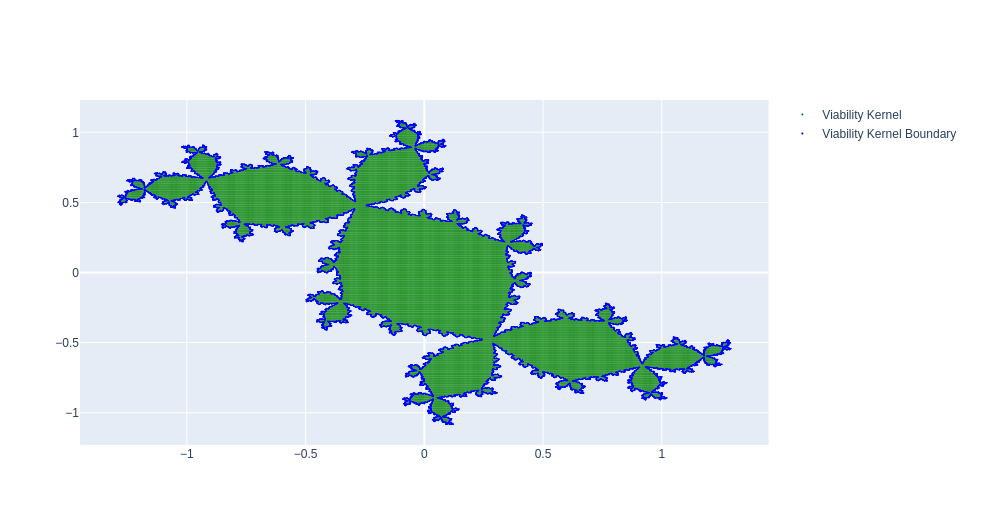
  • le lapin de Douady lorsque $c$ est proche d'une racine complexe de  $c^3+2c^2+c+1$,  $c\approx -0.123 \pm 0.745i $ (pour cette racine complexe, l'orbite de 0 est périodique de période 3 donc bornée). Le lapin de Douady est ainsi connexe par arcs. L'approximation ci-dessous est obtenue avec le logiciel ViabLab et $c=-0.123 + 0.745i$ : 
 

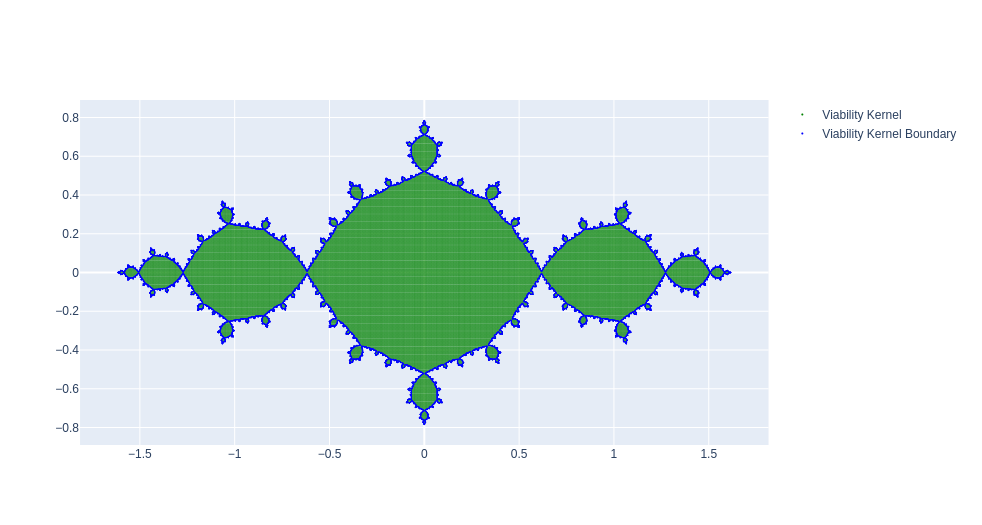
  • Une approximation de la Basilique lorsque $c=-1$ : 
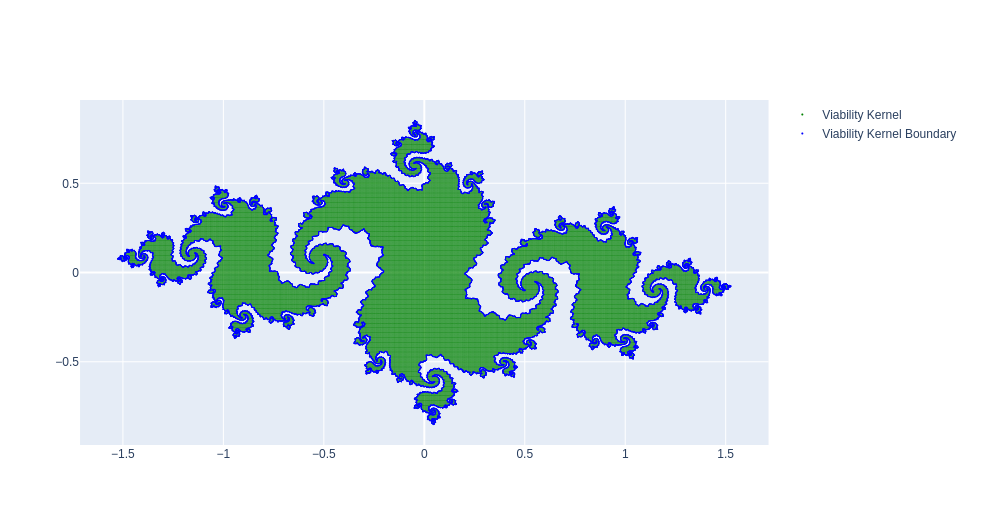
  • Et une approximationd'un autre ensemble de Julia avec cette fois $c=-0.8+0.156i$ :
 

Commentaires

Nous mettons à disposition ci-dessous les fichiers nécessaires pour calculer les approximations susmentionnées à l'aide du logiciel ViabLab.

Veuillez consulter les supports de formation :

  • pour effectuer le calcul
  • pour comprendre et visualiser les résultats.

Gestion collective d'un problème d'eutrophisation

Niveau de difficulté
Contenu

Introduction

Le problème d'eutrophisation du lac décrit comme le problème de viabilité du lac et des exploitations riveraines est traité à un niveau global et suppose un décideur unique. Dans le présent exemple les parties prenantes sont réunies dans un comité, et les membres du comité (appelés individus dans la suite) ne sont pas nécessairement d'accord sur la dynamique du lac. Cet exemple illustre les cas où la gestion est collective et où il n'y a pas de consensus sur la dynamique. Ce problème est un problème de viabilité garantie.

Ce problème est décrit en détail dans :

Alvarez, I., Zaleski, L., Briot, J.-P., Irving, M. de A. (2023). Collective management of environmental commons with multiple usages: A guaranteed viability approach. Ecological Modelling, 475, Article 110186

Version auteur disponible ici

Les caractéristiques 

Les caractéristiques du problème modélisé sont les suivantes :  

  1.  $N$ individus utilisent les même variables pour décrire le système. Dans cet exemple du lac, ce sont les mêmes variables $L$ (apports de phosphore) et $P$ (concentration totale de phosphore) que dans le cas du décideur unique.
  2. Les contrôles admissibles retenus dans les modèles sont communs à tous les individus. On garde donc la même variable de contrôle et les mêmes bornes : $u\in U=[u_{min},u_{max}]$.
  3. Tous les individus $i$ peuvent définir un ensemble d'états souhaitables $K_i$ dont l'intersection est non vide. On garde donc un ensemble de contraintes similaires au cas du décideur unique :  $x=\left(L(t),P(t)\right) \in K=[L_{min}, +\infty[ \times [0,P_{max}]$
  4. La dynamique du système est modélisée pour chaque individu par un ensemble d'équations (ou d'inclusion différentielles) $S_i$
  5. L'objectif de chaque individu est de maintenir le système modélisé par leur dynamique $S_i$ dans leur ensemble d'états souhaitables $K_i$
  6. Les individus acceptent de partager leurs informations personnelles avec un tiers de confiance.

    Dans cet exemple, on considère $N=4$ individus. Trois d'entre eux ($i\in\{1,2,3\}$) adoptent la dynamique classique, mais avec des paramètres différents :

    \begin{equation} 
    (P_i \text{ modèle 1})\left\{
    \begin{array}{l}
    \frac{dL}{dt}=u\in U=\left[ u_{min},u_{max}\right] \\
    \frac{dP}{dt}=-b_i P(t) + L(t) +r_i\frac{P(t)^{q_i}}{m_i^{q_i} + P(t)^{q_i}} \\
    \left(L(t),P(t)\right) \in K=[L_{min}, +\infty[ \times [0,P_{max}]
    \end{array}
    \right.
    \end{equation}

    Un individu ($i=4$) considère que le processus de relargage peut se produire différemment, et utilise une formule différente pour la pseudo-sygmoïde :

    \begin{equation}
    (S' \text{ modèle 0}) \quad \frac{dP}{dt}=-b_i P(t) + L(t) + r_i \frac{P(t)}{P(t) + m_i e^{(-\lambda_i(P(t)-m_i)) }}
    \end{equation}

    Les valeurs numériques pour les calculs sont les suivantes : $u_{min}=-u_{max}/2$ ; $u_{max}\approx 3,15\; \mu g.l^{-1}.\text{an}^{-1}$, $L_{min}\approx6,94 \; \mu g.l^{-1}$,  $P_{max}=24.76 \; \mu g.l^{-1}$, 

Le  tableau suivant rassemble les valeurs des paramètres pour chaque individu (b,r,m sont en $\mu g.l^{-1}$).

Paramètres $b_i$   $r_i$   $m_i$   Modèle   $q_i$   $\lambda_i$
  perte   taux   valeur de P   choix du   pente du   pente du
      max.   pour $r_i/2$   modèle   modèle 1   modèle 0
Individu 1 2,2676   101,96   26,90   1   2,222   -
Individu 2 2,2676   101,96   26,90   1   [2,2;2,3]   -
Individu 3 [2,2;2,3]   101,96   26,90   1   2,222   -
Individu 4 2,2676   101,96   26,90   0   -   [1/19;1/16]

Les incertitudes sont traitées comme des variables prenant leur valeur dans des ensembles. Le problème est un problème de viabilité garantie, dans lequel le vecteur $v$ des "tyches" regroupent les paramètres incertains : $v_1$ représente le paramètre $b_i$, $v_2$ : $\alpha_i$, $v_3$ : $q_i$ et $v_4$ représente $\lambda_i$. La dynamique du modèle avec incertitudes devient :

\begin{equation}
f_B(x=(L,P),u,v)=\left( 
\begin{array}{l}
u\\
- v_1 P + L +  r \left( (1-v_2) \frac{P^{v_3}}{m^{v_3} + P^{v_3}} + v_2 \frac{P}{P + m e^{(-v_4(P-m)) }}\right)  \;
\end{array}
\right)
\end{equation}


Problèmes

Le problème de viabilité garantie qui doit être résolu est le suivant :

\begin{equation}
(P_v)\left\{
\begin{array}{lcl}
(L,P)'(t)&=&f_B((L,P)(t),u(t),v(t))\\
u(t)&\in& U=\left[ u_{min},u_{max}\right] \\
v(t)&\in & V=[2.2,2.3]\times[0,1]\times[2.2,2.3]\times[1/19,1/18]\\
(L,P)(t) &\in& K \; 
\end{array}
\right.
\end{equation}

Le noyau garanti peut être approximé avec ViabLab (version 2.2). Le code correspondant est ici : https://forge.inrae.fr/isabelle.alvarez/emlake


Commentaires

Contenu à venir !

Notes / Remarques

Contenu à venir !

Fichier(s) de code