Aller au contenu principal

Economie

La propriété de l'autoroute

Niveau de difficulté
Cadre mathématique
Temps continu
Espace continu
Epigraphe
Fonction valeur
Bassin de capture
Contenu

Introduction

La propriété dite de « turnpike » (ou de l'autoroute), remonte à un texte consacré à l'économétrie du prix Nobel Paul Samuelson et coauteurs 

R. Dorfman, P.A. Samuelson, R. Solow, Linear programming and economic analysis, New York,
McGraw-Hill, 1958.

Les auteurs produisent une preuve de l'optimalité de stratégies consistant à choisir durant une période intermédiaire une configuration du capital qui permet la croissance la plus rapide.

"La situation est exactement comparable à celle d'une autoroute doublée d'un réseau de routes secondaires. Il existe un itinéraire le plus rapide entre deux points quelconques ; si le point de départ et la destination sont proches l'un de l'autre et éloignés de l'autoroute, le meilleur itinéraire peut ne pas emprunter cette dernière. En revanche, si le point de départ et la destination sont suffisamment éloignés, il sera toujours avantageux de rejoindre l'autoroute et de parcourir la distance à la vitesse optimale, même si cela implique un léger allongement du trajet aux deux extrémités." (traduction d'un extrait du texte cité ci-dessus)

Un exemple de problème d'autoroute

Dans leur article, consacré à l'étude des stratégies optimales mixtes (arcs Bang - contrôle extrémal ; arcs singuliers - contrôle non extrémal), 

Ruben Chenevat, Bruno Cheviron, Sébastien Roux, Alain Rapaport. Extension of the Bang-Bang
Principle for spatially-temporally regional affine dynamics under constraints. 2024. hal-04606183

les auteurs étudient un problème de type "autoroute".

La dynamique en 2D est telle que la croissance maximale de $y$ a lieu lorsque $x=1$ (c'est l'autoroute) et le contrôle agit sur $x$ permettant de choisir de circuler sur cette autoroute : 

\begin{equation}
\left\{
\begin{array}{l}
x'(t) &= u(t) \\
y'(t) &= F(x(t)) \\
u(t) &\in [-1;1]
\end{array}
\right.
\end{equation}

avec 

\begin{equation}
F(x)=\left\{
\begin{array}{ll}
x & \text{si } x\leq 1  \\
2-x & \text{si } x\geq 1
\end{array}
\right.
\end{equation}

La cible à atteindre est un point particulier de l'espace, le point $F:(2,3)$.

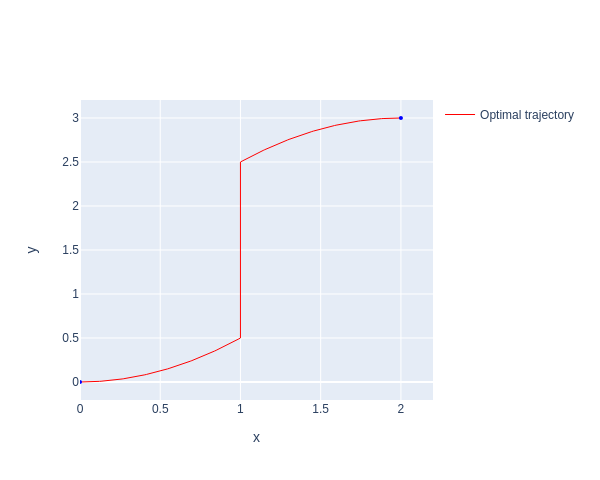
Les auteurs démontrent qu'à partir de l'origine, la trajectoire optimale pour atteindre le point $F$ est de type "Bang - Singulière - Bang" : 

\begin{equation}
\left\{
\begin{array}{lll}
u^*(t) &= 1 & t\in [0;1]\\
u^*(t) &= 0 & t\in [1;3]\\
u^*(t) &= 1 & t\in [3;4]\\
\end{array}
\right.
\end{equation}

De plus, le temps minimal pour atteindre $F$ vaut $4$.
Le problème de l'autoroute revisité avec les concepts de la théorie de la viabilité

Depuis

J.-P.AUBIN & H. FRANKOWSKA, « The viability kernel algorithm for computing value functions of infinite horizon optimal control problems », Journal of mathematical analysis and applications, vol. 201, 555–576, 1996.

des liens sont établis entre les problèmes de contrôle optimal et les noyaux de viabilité ou bassins de capture.

Associer à chaque point de l'environnement $K$ la valeur du temps minimal nécessaire pour atteindre la cible $C$ revient à calculer le bassin de capture dans la terminologie de la théorie de la viabilité pour le système initial augmenté d'une dimension, celle du coût associé au temps qui s'écoule. En effet, ce bassin de capture correspond à l'épigraphe de la fonction de temps minimal (i.e. l'ensemble des points situés au-dessus de sa courbe représentative) :

$$
t_{min}(K,C)(x_0,y_0) = \inf_{(x_0,y_0,z)\in Capt(K,C)}z
$$

De plus, l'ensemble des trajectoires issues de $(x_0,y_0)$ réalisant ce temps minimal d'atteinte de cible correspond à l'ensemble des trajectoires issues de $(x_0,y_0)$ contenues dans $Capt(K,C)$.

Dynamiques Contrôles Incertitudes Contraintes Cible Concept de Viabilité

Temps continu

Continues en espace de dimension 2

$\left\{
\begin{array}{lll}
x'(t) &= u(t) &\\
y'(t) &= x &\text{si} x\leq 1\\
 &= 2-x &\text{si} x\geq 1\\
\end{array}
\right.$

Fonction de coût : 

$c'(t)=-1$ 

$u(t)\in [-1;1] $


Aucune

$K\subset \mathbb{R}^2\times \mathbb{R}$


$C\subset K\times [0;+\infty[$


Bassin de capture

Résultats

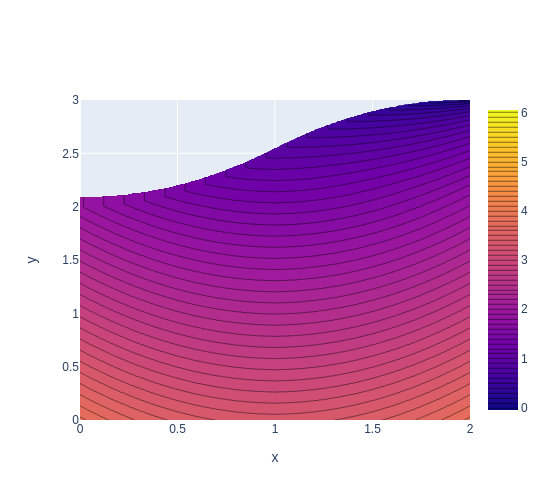
Le calcul du bassin de capture permet d'obtenir la valeur du temps minimal pour atteindre la cible pour tous les points de l'ensemble $K$.

Cible et ensemble de contraintes

Pour l'illustration numérique, nous choisissons comme zone de déplacement (ensemble de contraintes dans la terminologie de la viabilité)  $K = [0;2]\times[0;3]$ et comme cible un disque de petit diamètre autour du point $F$, $C = \mathcal{B}((2;3),0.001)$.

Bassin de capture

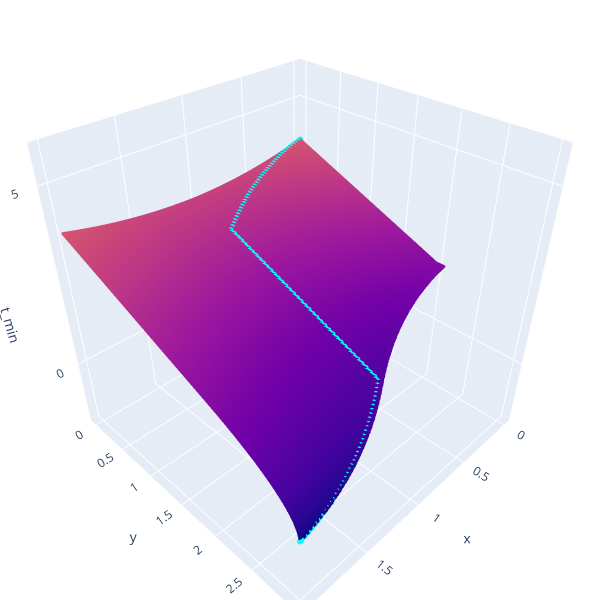
Le bassin de capture est un sous-ensemble de dimension 3 (les 2 dimensions du problème initial + 1 dimension pour la fonction de coût associée au temps minimal).

Ce bassin de capture est épigraphique, c'est à dire qu'il se situe au-dessus de sa frontière inférieure dans la dimension de la fonction de coût. De plus, l'altitude du point de sa frontière inférieure donne la valeur du temps minimal pour atteindre la cible : 

$$
t_{min}(K,C)(x_0,y_0) = \inf_{(x_0,y_0,z)\in Capt(K,C)}z
$$

Nous reproduisons ci-dessous l'approximation de sa frontière inférieure calculée par le logiciel ViabLab à partir d'une grille de $1601\times 2401$ points dans l'espace initial de dimension 2 :
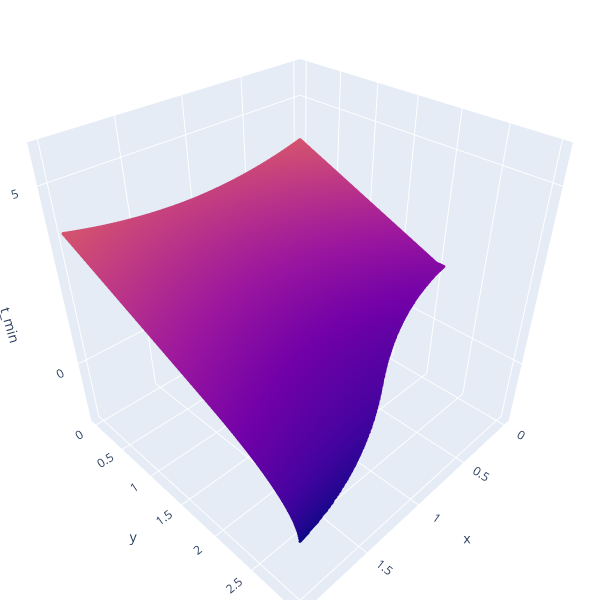


Les deux "trous" correspondent aux deux obstacles pour les points desquels la valeur du temps minimal pour atteindre la cible est $+\infty$.

Lignes de niveau de la fonction temps minimal

Ce résultat peut également être visualisé sous forme de lignes de niveaux dans l'environnement du problème initial : 


Trajectoires optimales

Comme précisé ci-dessus, les trajectoires optimales sont des sous-produits du bassin de capture. 
Ainsi, le logiciel ViabLab permet d'en calculer des approximations par des courbes linéaires par morceaux dont la précision dépend des approximations de pas de temps et d'espace conduisant à l'approximation du noyau de viabilité.

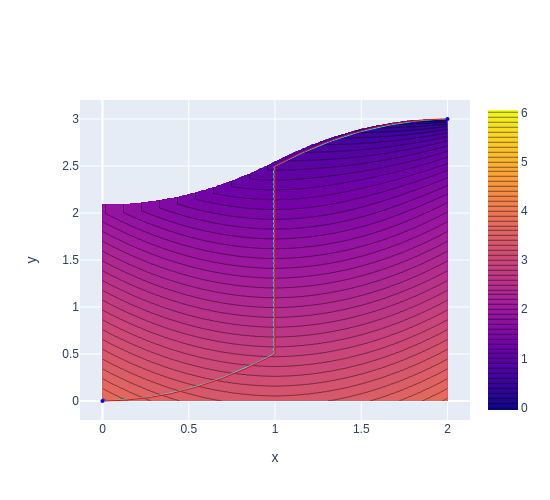
Ci-dessous sont représentées la solution exacte et l'approximation de la trajectoires optimales issues du point $(0;0)$ dans les deux représentations :

  • à gauche dans l'espace 3D contenant la variable de coût (le temps qui s'écoule), la trajectoire approchée en cyan issue du point $(0;0, t_{min}(0,0))$ reste sur la frontière du bassin de capture
  • à droite dans l'espace 2D du problème initial (projection des trajectoires de dimension 3), la trajectoire approchée en cyan et la trajectoire exacte en rouge
 

Commentaires

Nous mettons à disposition ci-dessous les fichiers nécessaires pour calculer l'approximation ci-dessus à l'aide du logiciel ViabLab.

Veuillez consulter les supports de formation :

Théorie mathématique de la viabilité

Université des Antilles, Pôle Martinique
27-04-2026
20
Niveau de difficulté
Présentation de l'atelier

Cet atelier propose une introduction appliquée à la théorie de la viabilité, notamment dans le cadre des écosystèmes soumis à des contraintes environnementales. Les participants exploreront comment formaliser des politiques durables de gestion à l’aide d’algorithmes de viabilité, et comment modéliser la résilience d’un système via des cas concrets comme l’eutrophisation d’un lac ou la gestion d'une population.

Pour consulter un compte-rendu de cet atelier : ici

Objectifs de l'atelier
  • Comprendre les bases mathématiques de la viabilité dynamique.
  • Utiliser des modèles simples pour représenter des contraintes écologiques.
  • Manipuler un simulateur interactif pour visualiser les trajectoires viables.
  • Favoriser les échanges entre chercheurs, étudiants et praticiens.
Programme

LUNDI 27 AVRIL

8h15 - Rendez-vous de l’ensemble des participants devant la Bibliothèque Universitaire


SESSION 1 : POSER UN PROBLEME EN VIABILITE

Animateurs : Bates - Lavallée - De Lapparent 

8h30 - 8h50 La viabilité mathématique en question ? (Samuel Bates)
8h50 - 9h50 Formuler mathématiquement un problème de viabilité (François Lavallée)

Pause & discussion

10h00-10h30 Exercice sur l'art de poser un problème de viabilité (François Lavallée)
10h30-11h15 Cas de résolution analytique de la viabilité (François Lavallée)
11h15-12h00 Exercice sur la résolution analytique de la viabilité (François Lavallée)

Déjeuner

13h30-14h00 Cas de résolution numérique de la viabilité (François Lavallée)
14h00-15h15 Cas de résolution de viabilité en situation d’incertitude (François Lavallée)

Pause & discussion

15h30-16h00 Cas de résolution de viabilité avec cible terminale (François Lavallée)
16h00-17h00  Viabilité individuelle et collective : cas de résolution de viabilité multi-agent (François Lavallée)
17h00-17h45 Illustration d'un cas de viabilité multi-agent (Alice De Lapparent)
19h00 Diner d'accueil sur inscription (Fort-de-France)

 MARDI 28 AVRIL

SESSION 2 : L’INFORMATIQUE DE LA VIABILITE

Animateur : Désilles - Lavallée - Gloglo - Andres-Domenech


8h00-9h00 Préparation à l’informatique de la viabilité (Anya Désilles)
9h00-10h30 Présentation du logiciel Viablab (Anya Désilles)

Pause & discussion

10h45-11h15 Enjeux informatiques sur les noyaux de viabilité (Anya Désilles)
11h15-12h00 Enjeux informatiques sur les trajectoires de viabilité (Anya Désilles)

Déjeuner

13h30-15h30 Atelier de manipulation du Logiciel autour d’un cas d’étude (1/2) 
(François Lavallée & Anya Désilles)

Pause & discussion

15h45-17h45 Atelier de manipulation du Logiciel autour d’un cas d’étude (2/2) 
(François Lavallée & Anya Désilles)
18h00-19h00 Introduction à la Théorie Mathématique de la Viabilité 
(à destination du Master MBFA : Pablo Andres Domenech, Samuel Bates, Beringer Gloglo)


MERCREDI 29 AVRIL

SESSION 3 : ATELIERS THEMATIQUES D’APPLICATION

Animateurs Désilles - Bates - Gloglo - Andres-Domenech


8h00-10h00 Atelier autour de AgroViablab : Illustration vers une montée en complexité 
(Anya Désilles & Samuel Bates)

Pause & discussion

10h15-12h15 Brainstorming autour d’AgroViablab (collectif)

Déjeuner

13h45-15h30 Atelier d’application sur un système monétaire : Illustration vers une simplification 
de complexité (Beringer Gloglo)
15h30-17h30 Brainstorming sur les applications (collectif)
18h00-19h00 Viabilité d'une union monétaire : le cas de l'UEMOA (à destination du Master MBFA : Béringer Gloglo, Pablo Andres Domenech, Samuel Bates)

JEUDI 30 AVRIL


SESSION 4 : MODELISATION EN VIABILITE

8h00-9h00

Brainstroming autour d’un 1er sujet de modélisation (collectif)

9h00-10h00  Brainstroming autour d’un 2e sujet de modélisation (collectif)

 Pause & discussion

10h15-11h15 Brainstroming autour d’un 3e sujet de modélisation (collectif)
11h15-12h00 Brainstroming autour d’un 4e sujet de modélisation (collectif)

 13h30           Déjeuner & clôture hors les murs sur inscription (Saint-Pierre)

Description localisation

L'atelier aura lieu à l'Université des Antilles, Pôle Martinique

Liste des participants
Science économique

- Pablo Andres-Domenech
- Valérie Angeon
- Samuel Bates
- Abdoul Cisse
- Issaka Dialga
- Beringer Gloglo
- Thaly Janloup
- Eric Kamwa
- Kevin Spinassou

Mathématique

- Severine Andouze/Bernard
- James Larrouy
- François Lavallée
- Loïc Louison
- Paul Silvere Nuiro

Géographie

- Etienne Delay
- Pastel Audrey

Agronomie

- Alice De-Lapparent

Informatique

- Anya Désilles

Viabic

Niveau de difficulté
Domaine
Contenu

But du projet

Trouver pour chaque individu son ensemble d'engagements préservant la viabilité de chacun. Un ensemble d'engagements individuel corresponds à l'ensemble des contrôles (actions min à max, supposées continues) que l'individu peut exercer.

Code

Le code est disponible sur la forge INRAE. Les supports de présentation de viabic sont disponibles sur HAL.

La résolution du problème (ie trouver les bornes des ensembles d'engagements individuels) s'appuie sur une optimisation par essaim particulaire (PSO - Particle Swarm Optimization).

Gestion collective d'un problème d'eutrophisation

Niveau de difficulté
Contenu

Introduction

Le problème d'eutrophisation du lac décrit comme le problème de viabilité du lac et des exploitations riveraines est traité à un niveau global et suppose un décideur unique. Dans le présent exemple les parties prenantes sont réunies dans un comité, et les membres du comité (appelés individus dans la suite) ne sont pas nécessairement d'accord sur la dynamique du lac. Cet exemple illustre les cas où la gestion est collective et où il n'y a pas de consensus sur la dynamique. Ce problème est un problème de viabilité garantie.

Ce problème est décrit en détail dans :

Alvarez, I., Zaleski, L., Briot, J.-P., Irving, M. de A. (2023). Collective management of environmental commons with multiple usages: A guaranteed viability approach. Ecological Modelling, 475, Article 110186

Version auteur disponible ici

Les caractéristiques 

Les caractéristiques du problème modélisé sont les suivantes :  

  1.  $N$ individus utilisent les même variables pour décrire le système. Dans cet exemple du lac, ce sont les mêmes variables $L$ (apports de phosphore) et $P$ (concentration totale de phosphore) que dans le cas du décideur unique.
  2. Les contrôles admissibles retenus dans les modèles sont communs à tous les individus. On garde donc la même variable de contrôle et les mêmes bornes : $u\in U=[u_{min},u_{max}]$.
  3. Tous les individus $i$ peuvent définir un ensemble d'états souhaitables $K_i$ dont l'intersection est non vide. On garde donc un ensemble de contraintes similaires au cas du décideur unique :  $x=\left(L(t),P(t)\right) \in K=[L_{min}, +\infty[ \times [0,P_{max}]$
  4. La dynamique du système est modélisée pour chaque individu par un ensemble d'équations (ou d'inclusion différentielles) $S_i$
  5. L'objectif de chaque individu est de maintenir le système modélisé par leur dynamique $S_i$ dans leur ensemble d'états souhaitables $K_i$
  6. Les individus acceptent de partager leurs informations personnelles avec un tiers de confiance.

    Dans cet exemple, on considère $N=4$ individus. Trois d'entre eux ($i\in\{1,2,3\}$) adoptent la dynamique classique, mais avec des paramètres différents :

    \begin{equation} 
    (P_i \text{ modèle 1})\left\{
    \begin{array}{l}
    \frac{dL}{dt}=u\in U=\left[ u_{min},u_{max}\right] \\
    \frac{dP}{dt}=-b_i P(t) + L(t) +r_i\frac{P(t)^{q_i}}{m_i^{q_i} + P(t)^{q_i}} \\
    \left(L(t),P(t)\right) \in K=[L_{min}, +\infty[ \times [0,P_{max}]
    \end{array}
    \right.
    \end{equation}

    Un individu ($i=4$) considère que le processus de relargage peut se produire différemment, et utilise une formule différente pour la pseudo-sygmoïde :

    \begin{equation}
    (S' \text{ modèle 0}) \quad \frac{dP}{dt}=-b_i P(t) + L(t) + r_i \frac{P(t)}{P(t) + m_i e^{(-\lambda_i(P(t)-m_i)) }}
    \end{equation}

    Les valeurs numériques pour les calculs sont les suivantes : $u_{min}=-u_{max}/2$ ; $u_{max}\approx 3,15\; \mu g.l^{-1}.\text{an}^{-1}$, $L_{min}\approx6,94 \; \mu g.l^{-1}$,  $P_{max}=24.76 \; \mu g.l^{-1}$, 

Le  tableau suivant rassemble les valeurs des paramètres pour chaque individu (b,r,m sont en $\mu g.l^{-1}$).

Paramètres $b_i$   $r_i$   $m_i$   Modèle   $q_i$   $\lambda_i$
  perte   taux   valeur de P   choix du   pente du   pente du
      max.   pour $r_i/2$   modèle   modèle 1   modèle 0
Individu 1 2,2676   101,96   26,90   1   2,222   -
Individu 2 2,2676   101,96   26,90   1   [2,2;2,3]   -
Individu 3 [2,2;2,3]   101,96   26,90   1   2,222   -
Individu 4 2,2676   101,96   26,90   0   -   [1/19;1/16]

Les incertitudes sont traitées comme des variables prenant leur valeur dans des ensembles. Le problème est un problème de viabilité garantie, dans lequel le vecteur $v$ des "tyches" regroupent les paramètres incertains : $v_1$ représente le paramètre $b_i$, $v_2$ : $\alpha_i$, $v_3$ : $q_i$ et $v_4$ représente $\lambda_i$. La dynamique du modèle avec incertitudes devient :

\begin{equation}
f_B(x=(L,P),u,v)=\left( 
\begin{array}{l}
u\\
- v_1 P + L +  r \left( (1-v_2) \frac{P^{v_3}}{m^{v_3} + P^{v_3}} + v_2 \frac{P}{P + m e^{(-v_4(P-m)) }}\right)  \;
\end{array}
\right)
\end{equation}


Problèmes

Le problème de viabilité garantie qui doit être résolu est le suivant :

\begin{equation}
(P_v)\left\{
\begin{array}{lcl}
(L,P)'(t)&=&f_B((L,P)(t),u(t),v(t))\\
u(t)&\in& U=\left[ u_{min},u_{max}\right] \\
v(t)&\in & V=[2.2,2.3]\times[0,1]\times[2.2,2.3]\times[1/19,1/18]\\
(L,P)(t) &\in& K \; 
\end{array}
\right.
\end{equation}

Le noyau garanti peut être approximé avec ViabLab (version 2.2). Le code correspondant est ici : https://forge.inrae.fr/isabelle.alvarez/emlake


Commentaires

Contenu à venir !

Notes / Remarques

Contenu à venir !

Fichier(s) de code