Aller au contenu principal

Agriculture

Gestion du pâturage - biomasses des tiges et couronnes

Niveau de difficulté
Domaine
Cadre mathématique
Espace continu
Noyau de viabilité
Temps continu
Contenu

Introduction

L'un des enjeux majeurs de la gestion des prairies pâturées consiste à concilier des objectifs antagonistes : accroître les profits à court terme tout en préservant la viabilité à long terme du parcours. 
En effet, augmenter la charge pastorale (nombre d'animaux par hectare) permet d'accroître les gains à court terme, mais peut entraîner une dégradation pratiquement irréversible du milieu si la pression de pâturage qui en résulte est excessive. À l'inverse, maintenir une charge pastorale trop faible peut engendrer un manque à gagner considérable. 

Dans leur article 

Anderies, J., Janssen, M. & Walker, B. Grazing Management, Resilience, and the Dynamics of a Fire-driven Rangeland System. Ecosystems 5, 23–44 (2002). https://doi.org/10.1007/s10021-001-0053-9

les auteurs utilisent le modèle suivant pour rendre compte des interactions entre la pousse de l'herbe et la pression de pâturage : 

$$
\left\{\begin{array}{ll}
c' &= r_cs-\delta_cc\\
s'&= c(a_c+r_ss)(1-\frac{s}{s^*}-\alpha_{ws}(\frac{w}{w^*})^\beta)-\gamma_gs\\
w'&=r_ww(1-\frac{w}{w^*})
\end{array}\right.
$$

Concernant l'herbe, $c(t)$ et $s(t)$ représentent respectivement la biomasse de la couronne (racines plus points de croissance) et celle de la partie aérienne à l'instant $t$. Le paramètre $s^*$ correspond à la biomasse aérienne maximale par unité de surface, tandis que $\gamma_g\leq 1$ représente la fraction de la partie aérienne prélevée par la pression de pâturage exercée par l'ensemble des animaux présents. La couronne croît à un taux $r_cs$ en présence de parties aériennes et régresse à un taux $\delta_c$.
$a_c$ correspond au taux de croissance de la biomasse aérienne par unité de biomasse de la couronne, $r_s$ au taux de croissance de la biomasse aérienne par unité de biomasse de la couronne et par unité de biomasse aérienne.

La croissance de l'herbe est également affectée par la présence d'arbustes : $w(t)$ représente la biomasse des arbustes, $r_w$ le taux de croissance intrinsèque des arbustes, $w^*$ la biomasse maximale des arbustes par unité de surface, et $w_s(=w/w^*)$ modélise l'effet de compétition des arbustes sur l'herbe. Le paramètre $\beta$ mesure la non-linéarité relative de cet effet.

Le problème de viabilité du gestionnaire de pâtures

L'objectif de la gestion des parcours de pâturage consiste à identifier des stratégies d'intervention (modifications de la charge pastorale) permettant de concilier deux contraintes : nourrir suffisamment les animaux tout en préservant la qualité de l'herbe.

Dans l'article 

Martin S. Viability analysis as an approach for assessing the resilience of agroecosystems. In: Gardner SM, Ramsden SJ, Hails RS, eds. Agricultural Resilience: Perspectives from Ecology and Economics. Ecological Reviews. Cambridge University Press; 2019:273-294.

les auteurs étudient ce problème de viabilité en utilisant un modèle de pousse d'herbe simplifié en supposant que la biomasse de tiges maximale vaut 1 et que l'impact de la population d'arbustes est négligeable c'est à dire que : 

$$
s^* = 1 \text{ et } \alpha_{ws} = 0.$$

L'action possible sur le système est de faire varier la pression de pâturage et cette variation est supposée bornée, l'achat de nouveaux animaux  ou leur vente prend  un certain temps :

$$
\gamma'(t) = u(t) \in [u_{min},u_{max}].
$$

La dynamique du système est ainsi décrite par :

$$
\left\{\begin{array}{ll}
c' &= r_cs-\delta_cc\\
s'&= \frac{r_c}{\delta_c}s(a_c+r_ss)(1-s)-\gamma_gs\\
\gamma_g'&= u \in [u_{min},u_{max}]
\end{array}\right.
$$

La contrainte sur la qualité de l'herbe est modélisée par une valeur de la biomasse aérienne supérieure à un seuil, $s_{min}$, pour assurer la repousse. La contrainte sur la nourriture du bétail est modélisée par une pression de pâturage également supérieure à un seuil, $\underline{g}$, au cours du temps. L'ensemble des contraintes s'écrit donc :

$$
K(s_{min},\underline{g}):=R^+\times [s_{min},+\infty[\times  [\underline{g},1]
$$

Résoudre ce problème, c'est trouver l'ensemble des états $(c,s,\gamma_g)$ à partir desquels il est possible de nourrir le troupeau en conservant une herbe de qualité en agissant sur la variation du nombre d'animaux, c'est à dire le noyau de viabilité dans la terminologie de la théorie de la viabilité.


Dynamiques Contrôles Incertitudes Contraintes Cible Concept de Viabilité

Temps continu

Continues en espace de dimension 3

$
\left\{\begin{array}{ll}
c' &= r_cs-\delta_cc\\
s'&= \frac{r_c}{\delta_c}s(a_c+r_ss)(1-s)-\gamma_gs\\
\gamma_g'&= u 
\end{array}\right.
$

Paramètres : $r_c, \delta_c, a_c, r_s$

$u\in U=\left[ u_{min},u_{max}\right]$

Paramètres : $u_{min},u_{max}$

Aucune

$
K(s_{min},\underline{g}):=R^+\times [s_{min},+\infty[\times  [\underline{g},1]
$


Paramètres : $s_{min},\underline{g}$

Aucune Noyau de viabilité

Résultats

Dans l'article cité ci-dessus les valeurs des paramètres sont les suivantes : $r_c=1$, $\delta_c=1$, $a_c=0.1$,  $r_s=3$,  $s^*=1$, $u_{min} = -0.05$, $u_{max} = 0.05$, $s_{min} = 0.1$, $\underline{g}=0.65$.

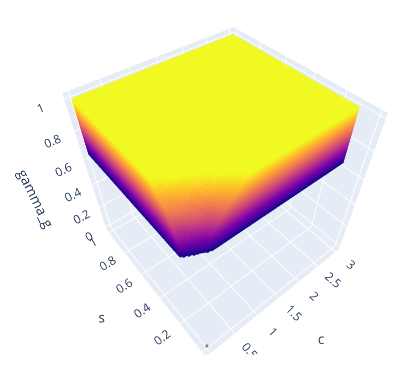
Nous reproduisons ci-dessous l'approximation du noyau de viabilité associé à ces valeurs de paramètres par le logiciel ViabLab à partir d'une grille de 201*201*201 points : 


Vue de l'approximation du noyau de viabilité en 3D


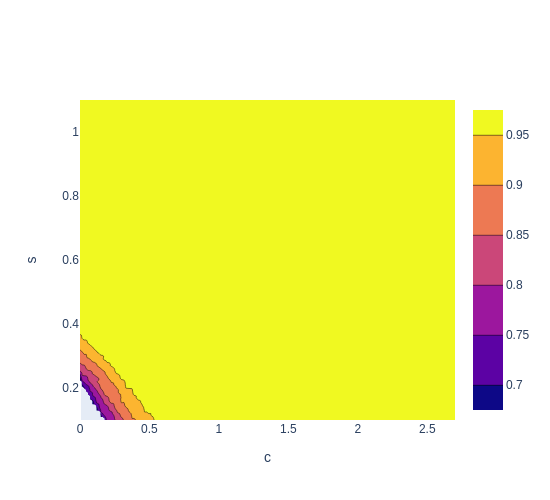
Valeur maximale de pression de pâturage qui reste viable pour les différents valeurs de biomasses de tiges et de couronnes : $\max_{(c,s,\gamma_g)\in Viab(K)}\gamma_g$.


Comme attendu, lorsque l'on part d'une pression de pâturage plus élevée, l'ensemble des combinaisons de biomasses tiges et couronnes pour lesquelles le système est viable est plus restreint.

Cette restriction est d'autant plus forte que la capacité de diminution de cette pression est faible, c'est à dire quand $u_{min}$ se rapproche de 0.
 

Commentaires

Nous mettons à disposition ci-dessous les fichiers nécessaires pour calculer l'approximation ci-dessus à l'aide du logiciel ViabLab.

Veuillez consulter les supports de formation :

Gestion du pâturage - biomasse des tiges

Niveau de difficulté
Domaine
Cadre mathématique
Espace continu
Noyau de viabilité
Temps continu
Contenu

Introduction

L'un des enjeux majeurs de la gestion des prairies pâturées consiste à concilier des objectifs antagonistes : accroître les profits à court terme tout en préservant la viabilité à long terme du parcours. 
En effet, augmenter la charge pastorale (nombre d'animaux par hectare) permet d'accroître les gains à court terme, mais peut entraîner une dégradation pratiquement irréversible du milieu si la pression de pâturage qui en résulte est excessive. À l'inverse, maintenir une charge pastorale trop faible peut engendrer un manque à gagner considérable. 

Dans leur article 

Anderies, J., Janssen, M. & Walker, B. Grazing Management, Resilience, and the Dynamics of a Fire-driven Rangeland System. Ecosystems 5, 23–44 (2002). https://doi.org/10.1007/s10021-001-0053-9

les auteurs utilisent le modèle suivant pour rendre compte des interactions entre la pousse de l'herbe et la pression de pâturage : 

$$
\left\{\begin{array}{ll}
c' &= r_cs-\delta_cc\\
s'&= c(a_c+r_ss)(1-\frac{s}{s^*}-\alpha_{ws}(\frac{w}{w^*})^\beta)-\gamma_gs\\
w'&=r_ww(1-\frac{w}{w^*})
\end{array}\right.
$$

Concernant l'herbe, $c(t)$ et $s(t)$ représentent respectivement la biomasse de la couronne (racines plus points de croissance) et celle de la partie aérienne à l'instant $t$. Le paramètre $s^*$ correspond à la biomasse aérienne maximale par unité de surface, tandis que $\gamma_g\leq 1$ représente la fraction de la partie aérienne prélevée par la pression de pâturage exercée par l'ensemble des animaux présents. La couronne croît à un taux $r_cs$ en présence de parties aériennes et régresse à un taux $\delta_c$.
$a_c$ correspond au taux de croissance de la biomasse aérienne par unité de biomasse de la couronne, $r_s$ au taux de croissance de la biomasse aérienne par unité de biomasse de la couronne et par unité de biomasse aérienne.

La croissance de l'herbe est également affectée par la présence d'arbustes : $w(t)$ représente la biomasse des arbustes, $r_w$ le taux de croissance intrinsèque des arbustes, $w^*$ la biomasse maximale des arbustes par unité de surface, et $w_s(=w/w^*)$ modélise l'effet de compétition des arbustes sur l'herbe. Le paramètre $\beta$ mesure la non-linéarité relative de cet effet.

Le problème de viabilité du gestionnaire de pâtures

L'objectif de la gestion des parcours de pâturage consiste à identifier des stratégies d'intervention (modifications de la charge pastorale) permettant de concilier deux contraintes : nourrir suffisamment les animaux tout en préservant la qualité de l'herbe.

Dans l'article 

Martin, Sophie & Deffuant, Guillaume & Calabrese, Justin. (2011). Defining Resilience Mathematically: From Attractors To Viability. 10.1007/978-3-642-20423-4_2. 

les auteurs étudient ce problème de viabilité en utilisant un modèle de pousse d'herbe simplifié en supposant que la population d'arbuste est constante à la valeur d'équilibre et que la biomasse de la couronne prend instantanément la valeur d'équilibre associée à la biomasse aérienne : 

$$
w = w^* \text{ and  } c = \frac{r_c}{\delta_c}s.
$$

L'action possible sur le système est de faire varier la pression de pâturage et cette variation est supposée bornée, l'achat de nouveaux animaux  ou leur vente prend  un certain temps :

$$
\gamma'(t) = u(t) \in [u_{min},u_{max}].
$$

La dynamique du système est ainsi décrite par :

$$
\left\{\begin{array}{ll}
\gamma_g'&= u \in [u_{min},u_{max}]\\
s'&= \frac{r_c}{\delta_c}s(a_c+r_ss)(1-\frac{s}{s^*}-\alpha_{ws})-\gamma_gs.
\end{array}\right.
$$

La contrainte sur la qualité de l'herbe est modélisée par une valeur de la biomasse aérienne comprise entre deux bornes, la borne inférieure pour assurer le renouvellement, la borne supérieure pour préserver ses qualités nutritives. La contrainte sur la nourriture du bétail est modélisée par une pression de pâturage également supérieure à un seuil au cours du temps. L'ensemble des contraintes s'écrit donc :

$$
K(\underline{g},s_{min},s_{max}):=[\underline{g},1]\times [s_{min},s_{max}].
$$

Résoudre ce problème, c'est trouver l'ensemble des états $(s,\gamma_g)$ à partir desquels il est possible de nourrir le troupeau en conservant une herbe de qualité en agissant sur la variation du nombre d'animaux, c'est à dire le noyau de viabilité dans la terminologie de la théorie de la viabilité.


Dynamiques Contrôles Incertitudes Contraintes Cible Concept de Viabilité

Temps continu

Continues en espace de dimension 2

\begin{equation}
\left\{\begin{array}{ll}
\gamma_g'&= u\\
s'&= \frac{r_c}{\delta_c}s(a_c+r_ss)(1-\frac{s}{s^*}-\alpha_{ws})-\gamma_gs\\ 
\end{array}\right.
\end{equation}

Paramètres : $r_c, \delta_c, a_c, r_s, s^*,  \alpha_{ws}$

$u\in U=\left[ u_{min},u_{max}\right]$

Paramètres : $u_{min},u_{max}$

Aucune

$
K(\underline{g},s_{min},s_{max}):=[\underline{g},1]\times [s_{min},s_{max}].
$


Paramètres : $\underline{g}, s_{min},s_{max}$

Aucune Noyau de viabilité

Résultats

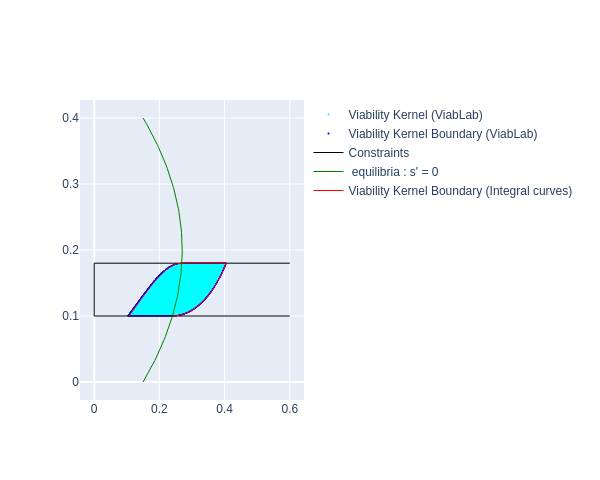
Pour les valeurs des paramètres de l'article cité ci-dessus ($r_c=1$, $\delta_c=1$, $a_c=0.3$,  $r_s=3$,  $s^*=1$,  $\alpha_{ws}=0.5$, $u_{min} = -0.02$, $u_{max} = 0.02$, $\underline{g}=0$, $s_{min} = 0.1$, $s_{max} = 0.18$), le noyau de viabilité peut être obtenu par le calcul de deux courbes intégrales (les auteurs de l'article n'ont pas développé ce point).

En effet, sa frontière est définie par une courbe fermée formée de sous-ensembles de la frontière de l'ensemble de contraintes $K$ et de deux courbes intégrales : 

  • l'une issue du point $(\gamma_g^1,s_{min}) $ avec $s'(\gamma_g^1,s_{min})) = 0$ qui suit la dynamique inverse : 
    \begin{equation}
    \left\{\begin{array}{ll}
    \gamma_g'&= -u_{min}\\
    s'&= -(\frac{r_c}{\delta_c}s(a_c+r_ss)(1-\frac{s}{s^*}-\alpha_{ws})-\gamma_gs)\\ 
    \end{array}\right.
    \end{equation}
  • l'autre issue du point $(\gamma_g^2,s_{max}) $ avec $s'(\gamma_g^2,s_{max})) = 0$ qui suit la dynamique inverse : 
    \begin{equation}
    \left\{\begin{array}{ll}
    \gamma_g'&= -u_{max}\\
    s'&= -(\frac{r_c}{\delta_c}s(a_c+r_ss)(1-\frac{s}{s^*}-\alpha_{ws})-\gamma_gs)\\ 
    \end{array}\right.
    \end{equation}

La figure suivante montre la frontière du noyau de viabilité sous cette forme de courbe fermée ainsi que l'approximation obtenue avec le logiciel ViabLab sur une grille de 2001 * 2001 points. Le résultat obtenu est cohérent avec le graphique de l'article original et bien plus précis dans la partie de la frontière du noyau qui coïncide avec la frontière de l'ensemble des contraintes ainsi que dans celle définie par les courbes intégrales.

Commentaires

Nous mettons à disposition ci-dessous les fichiers nécessaires pour calculer l'approximation ci-dessus à l'aide du logiciel ViabLab.

Veuillez consulter les supports de formation :

Modèle d'interaction entre une ferme et un restaurant

Niveau de difficulté
Domaine
Cadre mathématique
Temps discret
Espace discret
Noyau de viabilité
Contenu

Introduction

Ce système décrit une ferme maraîchère et un restaurant appartenant à un même projet, la production maraîchère ayant pour vocation d'alimenter le restaurant et de limiter les achats auprès de fournisseurs extérieurs. Par conséquent, les deux activités fonctionnent en étroite collaboration et un dimensionnement respectif est nécessaire afin d'assurer la viabilité de l'ensemble. En effet, en l'absence d'autres débouchés, une surproduction de légumes ne serait pas utilisée, entraînant la perte des coûts de production associés. Une utilisation trop intense des parcelles maraîchères peut aussi entraîner un épuisement des sols, réduisant de ce fait les productions futures. Au contraire, laisser en jachère une partie des surfaces disponibles permet de maintenir la qualité des sols, mais une sous-production de légumes rendrait nécessaire l'achat à prix fort d'un approvisionnement complémentaire pour subvenir aux besoins du restaurant. 

Ce système, et le modèle associé, sont décrits dans l'article suivant :

de Lapparent, A., Martin, S. & Sabatier, R. Using System Modularity to Simplify Viability Studies: An Application to a Farm-Restaurant Interaction. Environ Model Assess (2024). https://doi.org/10.1007/s10666-024-10014-w

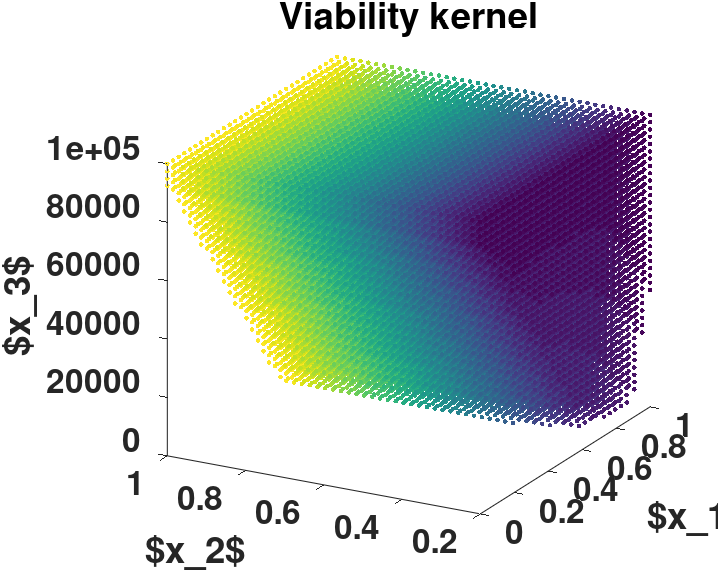
L'objet calculé ici est un noyau de viabilité. Le modèle est discret en termes d'états, de contrôles et de temps.

Le calcul prend un moment (4088 s sur mon ordinateur), il va falloir un peu de patience…


Modèle

États et contrôles

Variables d'état

Notation Description Number of points Maximal value Minimal value
$x_1$ Cumulative cash flow (€) 41 100 000 0
$x_2$ Restaurant attractivity coefficient (no unit) 31 1 0
$x_3$ General Index for Soil Quality 51 1 0

la limite supérieure de  $x_1$ peut être relâchée.


Variables de contrôle

Notation Description Number of points Maximal value Minimal value
$u_1$ Choice of N-crops rotation 126 126 1
$u_2$ Surface dedicated to market gardening (in ha) 21 2 0.05
$u_3$ Price of a meal (in €) 21 15 2

Dynamiques

Les dynamiques sont décrites par :

\begin{equation}
   \mathcal{S}_U
   \begin{cases}
   x_{1}^{t+1} = x_{1}^t + G(x_{2}^t,u_{3}^t,R(x_3^t,u_1^t,u_2^t)) - E(u_{1}^t,u_{2}^t)\\
   x_{2}^{t+1} = \alpha(x_{2}^t,u_{3}^t,R(x_3^t,u_1^t,u_2^t))\\
   x_{3}^{t+1} = \Phi (x_{3}^t ,u_{1}^t,u_{2}^t) \\
   \end{cases}
\end{equation}

avec comme fonctions :

Notation

Description

$R(x_3,u_1,u_2)$ Agricultural production
$G(x_2,u_3,R(x_3,u_1,u_2))$ Restaurant economic outcome
$\alpha(x_2,u_3,R(x_3,u_1,u_2))$ Transition function for the restaurant attractivity
$\Phi(x_3,u_1,u_2)$ Transition function for the GISQ
$E(u_1,u_2)$ Cost of agricultural production

Certaines dynamiques nécessitent l'utilisation de paramètres de grille. Par conséquent, une fonction a été implémentée dans le fichier source pour obtenir ces valeurs.

Contraintes

Ce système comporte deux contraintes : la rentabilité du système global et la préservation d'une qualité minimale des sols pour répondre aux enjeux de durabilité. Ces contraintes se traduisent par des seuils sur les flux de trésorerie cumulés ($x_{1} \geq x_{1min}$) et sur la qualité du sol ($x_3 \geq x_{3min}$), respectivement. En d'autres termes, $(x_1^t,x_2^t,x_3^t)$ doit rester dans $K$ pour tout $t\in \mathbb{N}$ avec : 
\begin{equation}
K:=\{(x_1,x_2,x_3)\in \mathbb{R}^+\times [0;1]^2 \; |\; x_1\geq x_{1min} \text{ and }x_3\geq x_{3min}\}.
\end{equation}


Paramètres

Le calcul peut être réalisé en utilisant ViabLab.


Horizon temporel

L'horizon temporel utilisé pour les calculs de trajectoires est de 20 ans.


Algorithm parameters

Les paramètres par défaut sont utilisés.


System parameters

Les paramètres correspondant à des hypothèses faibles ont été utilisés.

   "SYSTEM_PARAMETERS": {
       "DYNAMICS_TYPE": 2,
       "DYN_BOUND": 1,
       "DYN_BOUND_COMPUTE_METHOD": 2,
       "IS_TIMESTEP_GLOBAL": 0,
       "LIPSCHITZ_CONSTANT": 1,
       "LIPSCHITZ_CONSTANT_COMPUTE_METHOD": 2,
       "TIME_DISCRETIZATION_SCHEME": 4
   }


Noyau de viabilité calculé en utilisant ViabLab.