Aller au contenu principal

Intermédiaire

Systèmes transhumant multi-espèce en Mongolie

Niveau de difficulté
Domaine
Contenu

Ce modèle représente l’effet du pâturage de troupeaux plurispécifiques sur la ressource alimentaire ainsi que ces effets sur le revenu et la capacité d’autosubsistance des éleveurs. Du fait de la nature très extensive des troupeaux considérés, seul un contrôle correspondant à l’abattage des animaux permet de réguler le troupeau (pas de gestion de la reproduction ni d’affouragement).

Ces systèmes pastoraux ont la particularité d’être soumis à des aléas bioclimatiques extrêmes nommés Dzuds qui seront au centre de la démarche de modélisation que nous entreprendrons.

Les Dzuds correspondent à des épisodes de mortalité massive et soudaine dans les troupeaux intervenant généralement en fin d’hiver lorsque le chargement est trop important par rapport à la ressource fourragère et que les conditions climatiques sont particulièrement rudes. Ce phénomène binaire dépend donc à la fois des pratiques des éleveurs et des conditions climatiques puisque c’est bien la combinaison des deux facteurs qui entraine son déclenchement.
Le modèle que nous avons développé lie la dynamique de troupeaux de 5 espèces d’herbivores (bovins, ovins, caprins, équins et chameaux) à la dynamique de la ressource fourragère et pose le Dzud comme mécanisme central dans la dynamique du système.
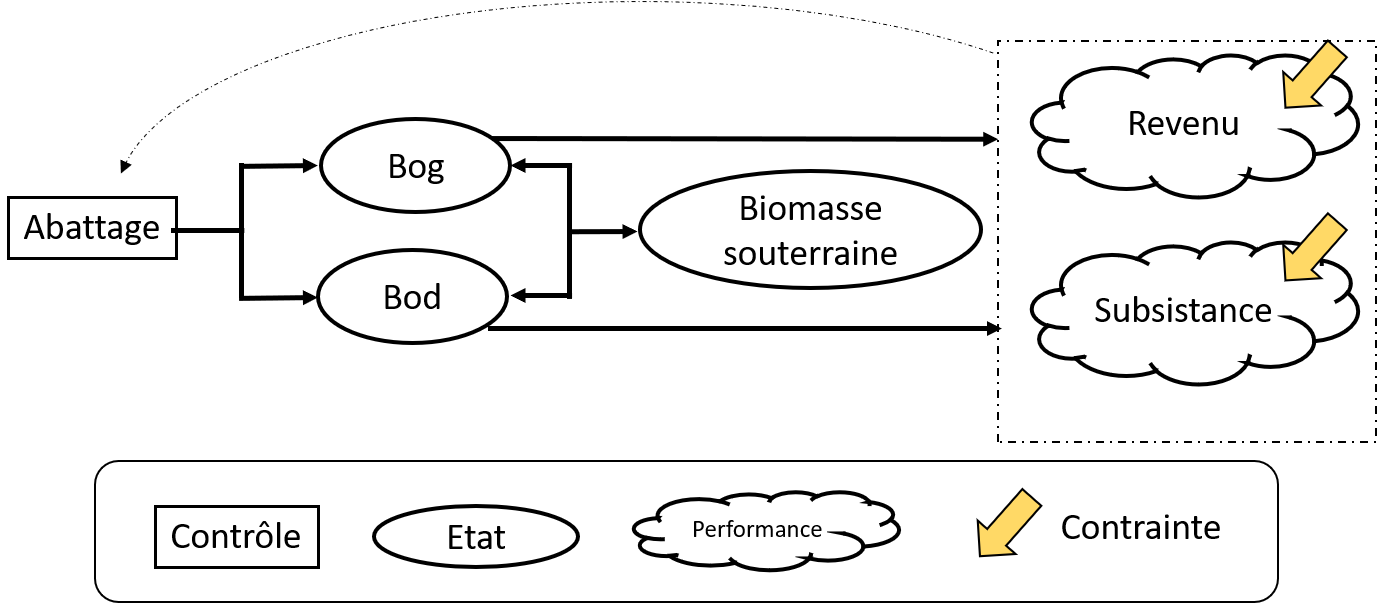
 

Sur le plan méthodologique, ce cas d'application à permis d'évaluer sur un même cas d’étude les trois propriétés de robustesse, adaptabilité et résilience.

Sur le plan appliqué, le travail que nous avons mené sur le temps long sur ce cas d’étude nous a permis de comprendre finement la dynamique du système. Nous avons ainsi pu distinguer deux régimes de fonctionnement viables du système : des troupeaux à petits effectifs permettant d’éviter le déclenchement des Dzuds en préservant la ressource ou des troupeaux à très grands effectifs permettant d’encaisser les Dzuds lorsque ceux-ci se produisent.

Le modèle détaillé peut être retrouvé dans l'article suivant:
Rodolphe Sabatier, Frédéric Joly, Bernard Hubert. Assessing both ecological and engineering resilience of a steppe agroecosystem using the viability theory. Agricultural Systems, Elsevier Masson, 2017, 157, pp.146-156. ⟨10.1016/j.agsy.2017.07.009⟩. ⟨hal-02627849⟩

Gestion collective d'un problème d'eutrophisation

Niveau de difficulté
Contenu

Introduction

Le problème d'eutrophisation du lac décrit comme le problème de viabilité du lac et des exploitations riveraines est traité à un niveau global et suppose un décideur unique. Dans le présent exemple les parties prenantes sont réunies dans un comité, et les membres du comité (appelés individus dans la suite) ne sont pas nécessairement d'accord sur la dynamique du lac. Cet exemple illustre les cas où la gestion est collective et où il n'y a pas de consensus sur la dynamique. Ce problème est un problème de viabilité garantie.

Ce problème est décrit en détail dans :

Alvarez, I., Zaleski, L., Briot, J.-P., Irving, M. de A. (2023). Collective management of environmental commons with multiple usages: A guaranteed viability approach. Ecological Modelling, 475, Article 110186

Version auteur disponible ici

Les caractéristiques 

Les caractéristiques du problème modélisé sont les suivantes :  

  1.  $N$ individus utilisent les même variables pour décrire le système. Dans cet exemple du lac, ce sont les mêmes variables $L$ (apports de phosphore) et $P$ (concentration totale de phosphore) que dans le cas du décideur unique.
  2. Les contrôles admissibles retenus dans les modèles sont communs à tous les individus. On garde donc la même variable de contrôle et les mêmes bornes : $u\in U=[u_{min},u_{max}]$.
  3. Tous les individus $i$ peuvent définir un ensemble d'états souhaitables $K_i$ dont l'intersection est non vide. On garde donc un ensemble de contraintes similaires au cas du décideur unique :  $x=\left(L(t),P(t)\right) \in K=[L_{min}, +\infty[ \times [0,P_{max}]$
  4. La dynamique du système est modélisée pour chaque individu par un ensemble d'équations (ou d'inclusion différentielles) $S_i$
  5. L'objectif de chaque individu est de maintenir le système modélisé par leur dynamique $S_i$ dans leur ensemble d'états souhaitables $K_i$
  6. Les individus acceptent de partager leurs informations personnelles avec un tiers de confiance.

    Dans cet exemple, on considère $N=4$ individus. Trois d'entre eux ($i\in\{1,2,3\}$) adoptent la dynamique classique, mais avec des paramètres différents :

    \begin{equation} 
    (P_i \text{ modèle 1})\left\{
    \begin{array}{l}
    \frac{dL}{dt}=u\in U=\left[ u_{min},u_{max}\right] \\
    \frac{dP}{dt}=-b_i P(t) + L(t) +r_i\frac{P(t)^{q_i}}{m_i^{q_i} + P(t)^{q_i}} \\
    \left(L(t),P(t)\right) \in K=[L_{min}, +\infty[ \times [0,P_{max}]
    \end{array}
    \right.
    \end{equation}

    Un individu ($i=4$) considère que le processus de relargage peut se produire différemment, et utilise une formule différente pour la pseudo-sygmoïde :

    \begin{equation}
    (S' \text{ modèle 0}) \quad \frac{dP}{dt}=-b_i P(t) + L(t) + r_i \frac{P(t)}{P(t) + m_i e^{(-\lambda_i(P(t)-m_i)) }}
    \end{equation}

    Les valeurs numériques pour les calculs sont les suivantes : $u_{min}=-u_{max}/2$ ; $u_{max}\approx 3,15\; \mu g.l^{-1}.\text{an}^{-1}$, $L_{min}\approx6,94 \; \mu g.l^{-1}$,  $P_{max}=24.76 \; \mu g.l^{-1}$, 

Le  tableau suivant rassemble les valeurs des paramètres pour chaque individu (b,r,m sont en $\mu g.l^{-1}$).

Paramètres $b_i$   $r_i$   $m_i$   Modèle   $q_i$   $\lambda_i$
  perte   taux   valeur de P   choix du   pente du   pente du
      max.   pour $r_i/2$   modèle   modèle 1   modèle 0
Individu 1 2,2676   101,96   26,90   1   2,222   -
Individu 2 2,2676   101,96   26,90   1   [2,2;2,3]   -
Individu 3 [2,2;2,3]   101,96   26,90   1   2,222   -
Individu 4 2,2676   101,96   26,90   0   -   [1/19;1/16]

Les incertitudes sont traitées comme des variables prenant leur valeur dans des ensembles. Le problème est un problème de viabilité garantie, dans lequel le vecteur $v$ des "tyches" regroupent les paramètres incertains : $v_1$ représente le paramètre $b_i$, $v_2$ : $\alpha_i$, $v_3$ : $q_i$ et $v_4$ représente $\lambda_i$. La dynamique du modèle avec incertitudes devient :

\begin{equation}
f_B(x=(L,P),u,v)=\left( 
\begin{array}{l}
u\\
- v_1 P + L +  r \left( (1-v_2) \frac{P^{v_3}}{m^{v_3} + P^{v_3}} + v_2 \frac{P}{P + m e^{(-v_4(P-m)) }}\right)  \;
\end{array}
\right)
\end{equation}


Problèmes

Le problème de viabilité garantie qui doit être résolu est le suivant :

\begin{equation}
(P_v)\left\{
\begin{array}{lcl}
(L,P)'(t)&=&f_B((L,P)(t),u(t),v(t))\\
u(t)&\in& U=\left[ u_{min},u_{max}\right] \\
v(t)&\in & V=[2.2,2.3]\times[0,1]\times[2.2,2.3]\times[1/19,1/18]\\
(L,P)(t) &\in& K \; 
\end{array}
\right.
\end{equation}

Le noyau garanti peut être approximé avec ViabLab (version 2.2). Le code correspondant est ici : https://forge.inrae.fr/isabelle.alvarez/emlake


Commentaires

Contenu à venir !

Notes / Remarques

Contenu à venir !

Fichier(s) de code